Sécurité et principes fondamentaux des algorithmes de sécurité en robotique collaborative
Dans mon travail avec des équipes de petites structures, la question centrale demeure toujours la même : comment garantir une interaction homme-machine sans compromis sur la sécurité tout en préservant la productivité ? 🎯
La réponse passe par la conception d’algorithmes de sécurité qui combinent règles hard-coded et apprentissage adaptatif. Ces algorithmes orchestrent la coopération entre capteurs, actionneurs et interfaces, et définissent des comportements sûrs face à des variations de l’environnement.
Problème rencontré et mécanique derrière
Sur une ligne de production, l’enjeu n’est pas uniquement d'empêcher les collisions, mais de permettre des ajustements rapides lorsque l’opérateur change de tâche ou que la cadence varie. Le défi technique est donc double : détecter l’humain avec fiabilité et décider, en quelques millisecondes, d’une réaction adaptée.
Techniquement, cela implique la superposition de couches. Une couche réactive, basée sur des seuils de proximité configurés via capteurs de sécurité, stoppe le mouvement si une intrusion est détectée. Une couche prédictive, souvent alimentée par intelligence artificielle, anticipe les trajectoires humaines et ajuste la vitesse ou la force du robot pour éviter toute rupture d’interaction.
Exemples d’algorithmes et leurs effets
Un algorithme simple de zoning divise l’espace de travail en volumes de risque. Lorsqu’une présence humaine est détectée dans un volume proche, le robot passe d’un mode pleine force à un mode « poussé-léger » pour réduire l’énergie d’impact. 🎛️
Un autre modèle combine un classifieur de gestes avec un planificateur dynamique. Si l’opérateur réalise un geste de maintenance, le planificateur repère une séquence d’arrêts sécurisés plutôt que d’appliquer un coupure brutale. Le résultat est une continuité de production sans rupture dangereuse.
Pour illustrer, dans une PME fictive nommée l’Atelier Verde, un cobot affecté à l’assemblage a vu les arrêts intempestifs diminuer de manière significative après l’ajout d’une couche prédictive. Les opérateurs ont retrouvé un rythme plus fluide et la cadence globale a gagné en stabilité.
Sur le plan réglementaire, intégrer ces couches algorithmiques nécessite de démontrer des preuves de performance et de conformité aux normes relatives à la sécurité robot. La documentation des scénarios de défaillance et des réponses attendues devient aussi importante que le code lui-même.
Insight : concevoir des algorithmes de sécurité robustes, c’est penser autant aux états imprévus qu’aux états normaux — la fiabilité se construit sur l’anticipation et la résistance aux cas limites.
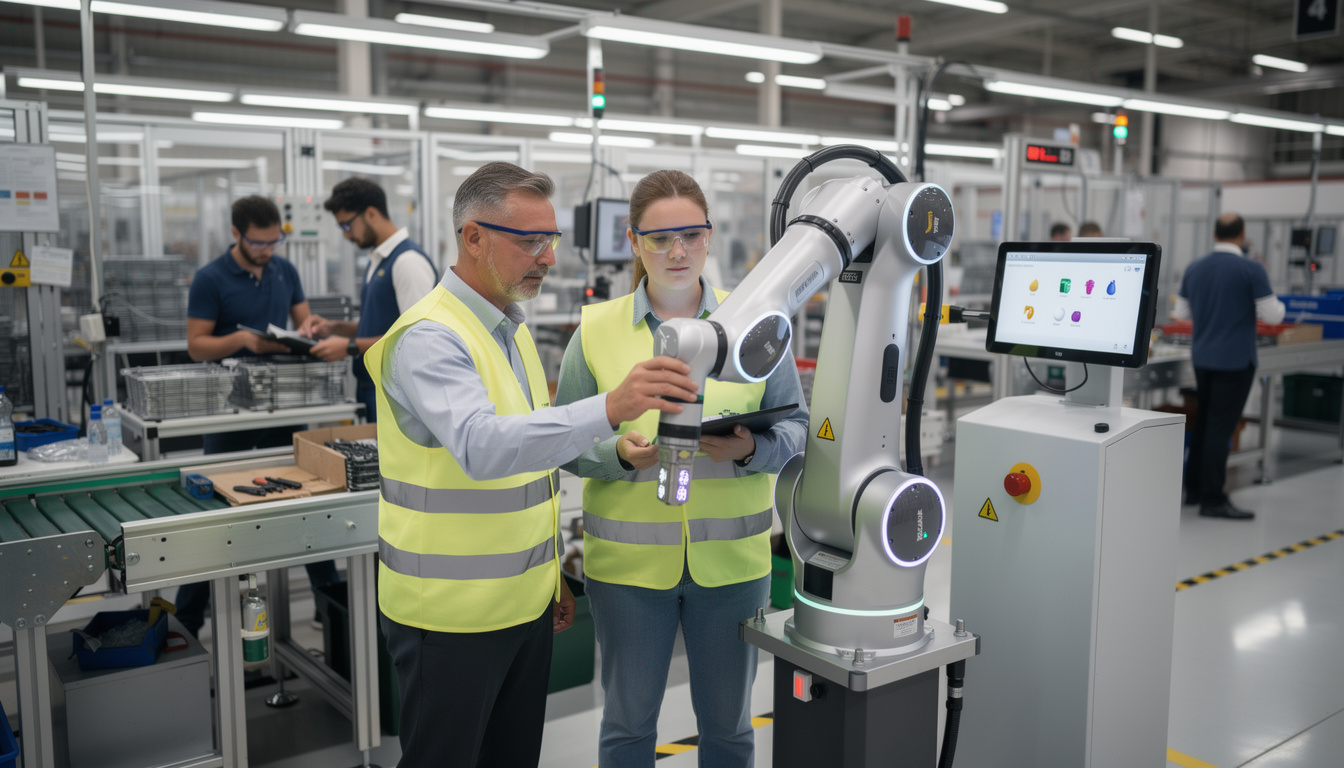
Conception des capteurs de sécurité et stratégies d’évitement pour une interaction homme-machine fluide
La qualité d’une opération collaborative dépend en très grande partie de la perception. Les capteurs de sécurité sont le premier maillon d’une chaîne qui transforme des signaux bruts en décisions sûres. 🔍
Dans les ateliers, ces capteurs peuvent être optiques, lidars, capacitifs, ou encore basés sur la force. Chacun d’eux apporte une information différente : position, vitesse, présence ou contact. En combinant plusieurs types, on obtient une perception multi-modale qui réduit le risque de faux négatifs.
Problème : faux positifs vs faux négatifs
Un capteur trop sensible déclenche des arrêts fréquents (faux positifs) et mine l’acceptation des équipes. À l’inverse, un capteur insuffisamment précis peut manquer une intrusion (faux négatifs) et provoquer un accident. Le travail d’ingénierie consiste à calibrer ces capteurs en contexte réel.
Dans une situation courante d’entrepôt, un capteur de profondeur mal orienté interprète des palettes mouvantes comme des personnes. La solution passe par la fusion de données : recouper une détection lidar avec une classification visuelle pour confirmer qu’il s’agit bien d’un humain.
Stratégies algorithmiques d’évitement
Les stratégies d’évitement ne se limitent pas à un simple arrêt. Des trajectoires redondantes, des ralentissements progressifs et des forces limites permettent de garder l’outil opérationnel tout en minimisant le risque. Par exemple, un cobot qui transporte une pièce lourde réduira d’abord sa vitesse puis modifiera sa trajectoire en évitant la zone occupée.
Les algorithmes de contrôle intègrent souvent une notion de « confort opérateur » : une modification soudainement violente est techniquement sûre mais socialement inconfortable. Un mouvement smooth, plus lent mais prévisible, favorise l’adhésion des équipes et évite les réactions humaines imprévues.
Pour l’Atelier Verde, l’installation d’un capteur capacitif sur les zones de préhension a réduit les contacts involontaires. L’algorithme de fusion a privilégié la confirmation visuelle pour déclencher une mise à l’arrêt complète, ce qui a réduit les interruptions non nécessaires.
Insight : la robustesse d’une sécurité robot opérationnelle repose sur la qualité de la perception et sur des réponses graduées, pas sur des coupures binaires.
Approches de programmation robotique et rôle de l’intelligence artificielle dans la cobotique
La programmation robotique a évolué pour devenir accessible, mais la mise en œuvre d’une interaction homme-machine sûre demande des choix méthodologiques précis. ⚙️
Des interfaces pédagogiques permettent déjà à des opérateurs non spécialistes de reprogrammer des séquences simples. Pourtant, lorsque l’environnement devient variable, l’intelligence artificielle entre en jeu pour gérer la complexité et l’incertitude.
Du « teach pendant » au machine learning
Les méthodes classiques de « teach pendant » restent valables pour des tâches répétitives. Elles garantissent une traçabilité et une prédictibilité totale. En revanche, pour des environnements changeants, les algorithmes supervisés ou par renforcement offrent une adaptabilité qui améliore la sécurité par anticipation.
Un exemple : un algorithme par renforcement peut apprendre à moduler la force de préhension en fonction de la détection de mains proches, minimisant ainsi les risques de pincement. Cet apprentissage requiert des jeux de données annotés et des protocoles pour limiter les explorations risquées pendant la phase d’entraînement.
Interfaces homme-robot : simplicité et transparence
Les interfaces jouent un rôle clé pour le travail collaboratif. Une interface bien conçue informe l’opérateur des intentions du robot : état, vitesse prévue, prochaine trajectoire. Cette transparence réduit les malentendus et favorise la confiance.
Dans la pratique, cela peut prendre la forme d’un panneau lumineux, d’une vibration sur un bracelet porté par l’opérateur, ou d’une visualisation sur tablette. L’important est que l’information soit concise et actionnable.
Au sein de l’Atelier Verde, la mise en place d’une interface simple a permis aux opérateurs de reprendre le contrôle du cobot en cas d’anomalie, sans avoir besoin d’un technicien. Cette autonomie réduit les délais d’arrêt et renforce la coopération.
Insight : la programmation robotique moderne combine outils simples pour les tâches standards et IA pour l’adaptation ; la clef réside dans la transparence des décisions vers l’opérateur humain.
Cas pratique PME : intégration d’un cobot dans la chaîne logistique et transformation du travail collaboratif
Les petites entreprises hésitent souvent à franchir le pas par crainte de complexité. Pourtant, l’intégration réussie d’un cobot se planifie comme un projet RH et technique, pas seulement comme un achat. 🏭
Dans ce cas pratique, l’Atelier Verde décide d’automatiser la palettisation. Le cahier des charges inclut contraintes d’espace, diversité des colis et interaction fréquente avec des manutentionnaires.
Étapes d’intégration et choix techniques
Les premières étapes consistent à cartographier les flux et à définir des scénarios sûrs. Le choix du cobot s’appuie sur des critères : capacité de charge, portée, présence d’un mode force-torque, et compatibilité des capteurs de sécurité. L’accent est mis sur la modularité pour réaffecter l’appareil à d’autres tâches si nécessaire.
L’installation se déroule en plusieurs phases : tests hors production, intégration progressive, puis bascule complète. Cette montée en charge permet d’affiner les paramètres des algorithmes de sécurité en conditions réelles.
Effets organisationnels et retours d’expérience
Concrètement, après six semaines, l’atelier constate une baisse des TMS sur les postes concernés. Les opérateurs réaffectés sur des tâches de contrôle qualité témoignent d’un travail moins répétitif et plus stimulant.
Les résistances initiales ont été traitées par des sessions pratiques, démonstrations et par l’implication d’un « champion interne » qui servait d’intermédiaire entre opérateurs et techniciens. Cette démarche a permis d’installer une dynamique positive et d’éviter l’écueil d’une adoption subie.
Insight : l’intégration réussie d’un cobot dans une PME est autant une gestion humaine qu’une mise en œuvre technique ; le vrai gain réside dans la redéfinition des jobs plutôt que dans la simple substitution.
Normes, formation et gouvernance pour maintenir la sécurité robot et l’acceptation sociale
La conformité et l’acceptation sont les garde-fous d’une automatisation durable. Les normes fournissent un cadre, mais il faut aller au-delà pour construire la confiance. ✅
Les normes internationales et européennes servent de référence pour la conception et l’évaluation des dispositifs de sécurité. Elles définissent des exigences de performance mais n’expliquent pas comment gérer la transition humaine.
Formation et montée en compétences
Former les équipes est indispensable. La formation doit couvrir les procédures d’urgence, la compréhension des signaux d’interface, et des principes de base de la programmation robotique pour autoriser des ajustements simples sur le terrain.
Des ateliers pratiques permettent de transformer la perception du cobot : d’abord un outil externe, il devient progressivement un partenaire de travail. L’investissement en formation réduit les incidents et augmente la productivité.
Gouvernance et maintenance
Sur le plan organisationnel, établir un responsable sécurité et un plan de maintenance préventive garantit que les algorithmes de sécurité restent performants au fil du temps. La maintenance couvre les capteurs, la calibration et les mises à jour logicielles, notamment celles liées à l’intelligence artificielle.
Il est également conseillé d’instaurer des revues régulières des incidents et des near-misses, afin d’ajuster les paramètres et d’anticiper de nouveaux risques.
Insight : la gouvernance opérationnelle est la condition sine qua non d’une cobotique responsable et durable — investir en compétences et processus évite des coûts humains et financiers plus élevés à moyen terme.

